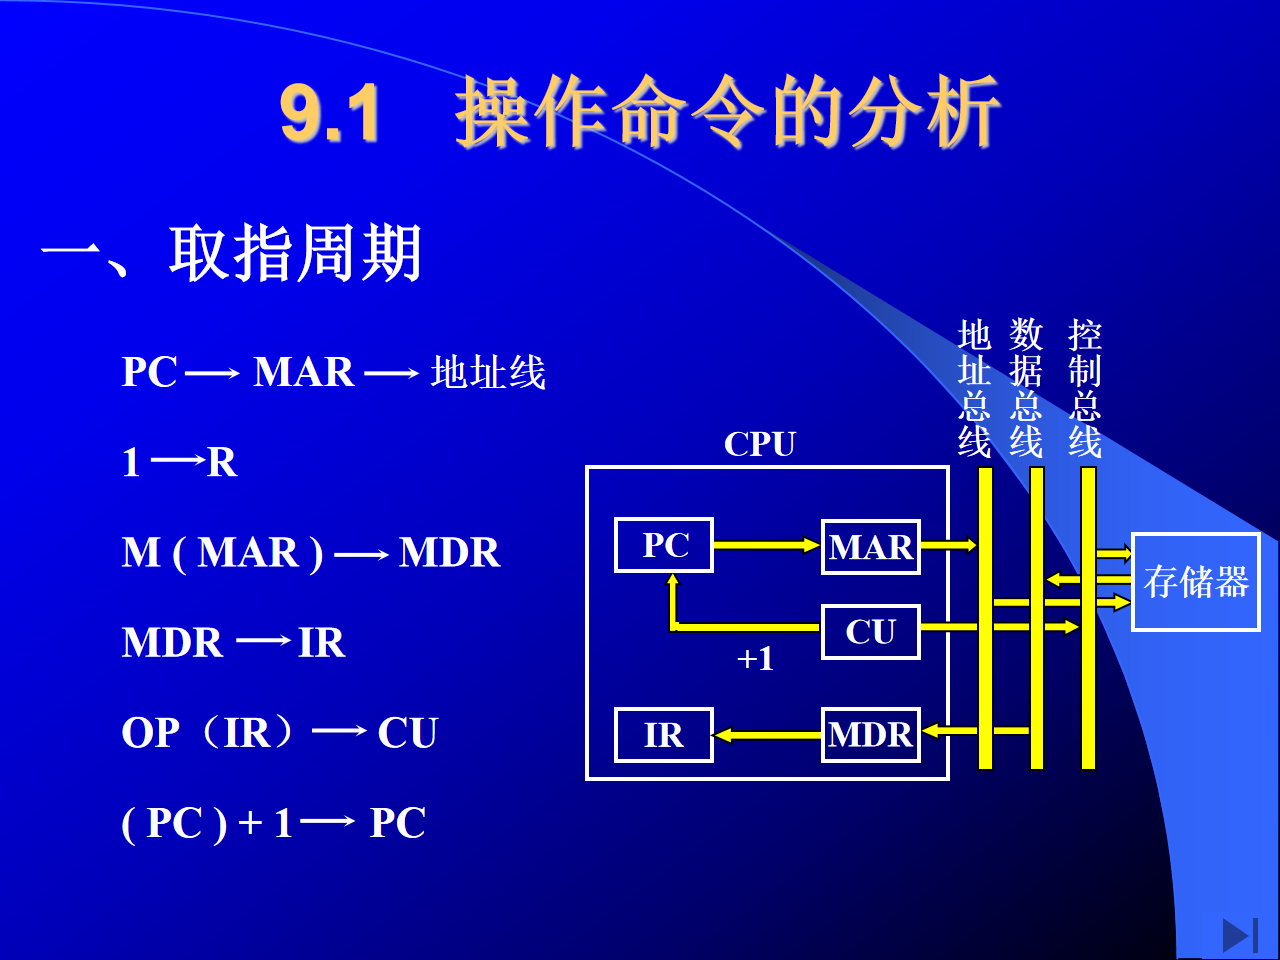
课件来源:《计算机组成原理》课件第9章(Slide 466–497,cod 版提取文本为主,全部关键图已用整页原图 slide_NNN.png 逐张核对)。本章是"指令系统"通向"CPU 设计"的枢纽:微操作序列、时序层次、控制方式是填空/简答高频考点,控制信号分析与主频-速度计算是综合题常客。
| 考点 | 常见题型 | 重要度 |
|---|---|---|
| 四个工作周期的微操作序列(取指/间址/执行/中断) | 填空、简答、综合 | ★★★ |
| 多级时序系统(指令周期/机器周期/节拍)与时序计算 | 填空、计算 | ★★★ |
| 控制方式(同步/异步/联合/人工)及其三种同步方案 | 选择、简答 | ★★★ |
| 控制单元外特性:输入信号与输出信号 | 选择、填空、简答 | ★★★ |
| 微操作/微命令/微指令概念辨析 | 选择、填空 | ★★ |
| 两种数据通路方案的控制信号分析(ADD @X 例) | 综合 | ★★ |
| 机器速度与主频关系(MIPS 之比 = 主频之比的前提) | 计算、选择 | ★★ |
| 各类指令的指令周期组成 | 选择、填空 | ★★ |
| 8085 组成、外部引脚与 I/O 写时序实例 | 填空、选择、综合 | ★★ |
概念精讲
要点:完成一条指令分 4 个工作周期(课件 p.467)
| 工作周期 | 任务 | 是否每条指令都有 |
|---|---|---|
| 取指周期 | 从存储器取出指令送 IR,PC 加 1 | 是 |
| 间址周期 | 间接寻址时取出有效地址 | 否(仅间接寻址指令) |
| 执行周期 | 完成指令规定的操作 | 是 |
| 中断周期 | 保存断点、转中断服务程序 | 否(有中断请求且允许中断时) |
易错警示:间址周期和中断周期不是每条指令必经的周期;"指令周期 = 取指 + 执行"只对非访存/直接访存/转移类指令成立(见第4节)。
取指周期(课件 p.468)
PC → MAR → 地址线      ; 指令地址送地址寄存器并上地址总线
1 → R                  ; CU 发读命令
M(MAR) → MDR           ; 存储器读出指令送数据寄存器
MDR → IR               ; 指令送指令寄存器
OP(IR) → CU            ; 操作码送控制单元译码
(PC) + 1 → PC          ; PC 加 1,指向下一条指令
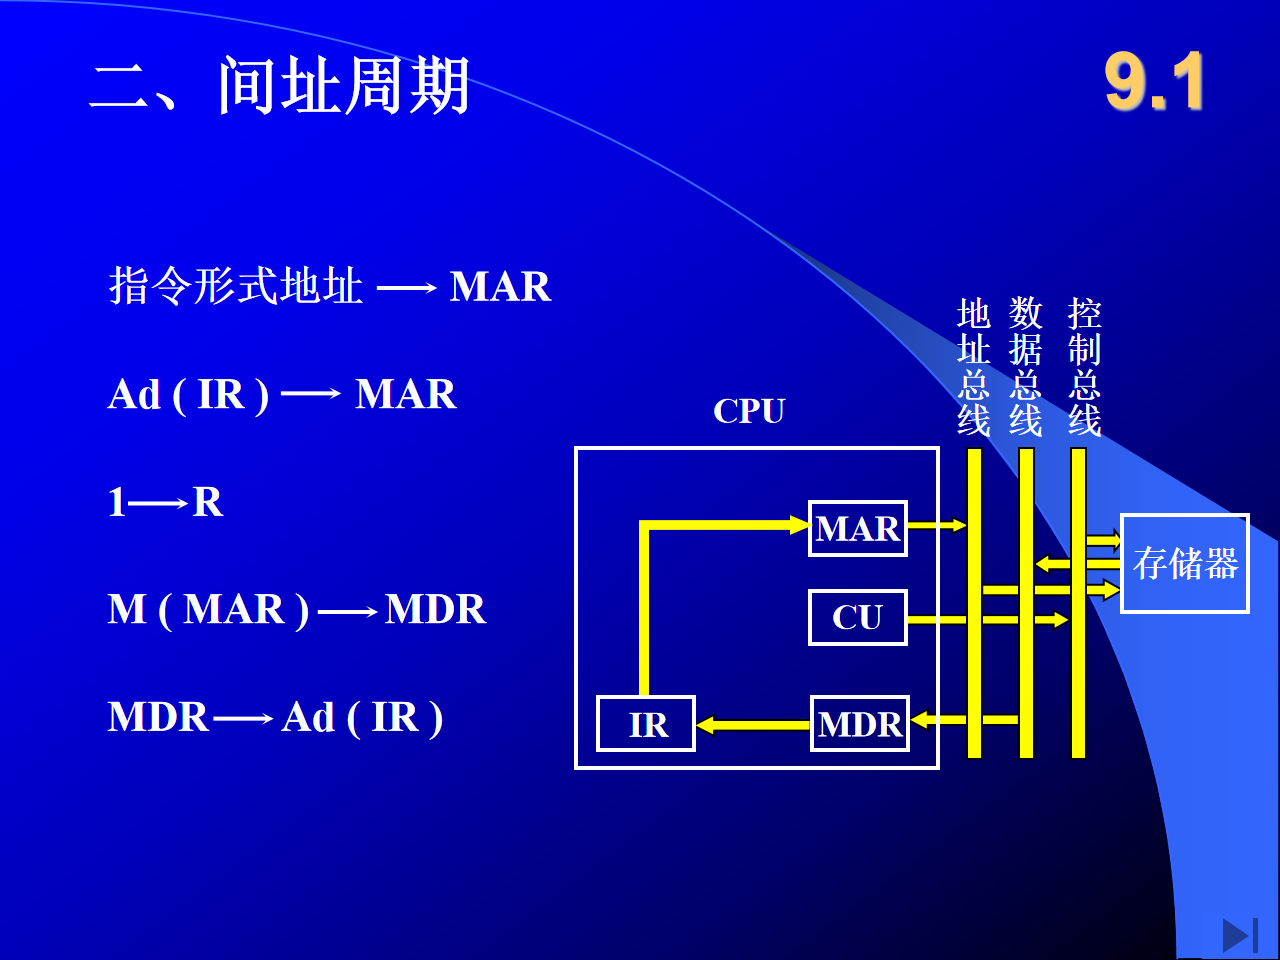
间址周期(课件 p.469)
Ad(IR) → MAR           ; 指令的形式地址送 MAR
1 → R                  ; 读命令
M(MAR) → MDR           ; 读出的是有效地址(不是操作数)
MDR → Ad(IR)           ; 有效地址回送 IR 的地址字段
要点与对比
| 对比项 | 取指周期 | 间址周期 |
|---|---|---|
| 送 MAR 的地址来源 | PC | Ad(IR)(形式地址) |
| 读出的内容 | 指令 | 有效地址 |
| 读后送往 | IR(整条指令) | Ad(IR)(仅地址字段) |
| PC 是否加 1 | 是 | 否 |
易错警示:间址周期最后一步是 MDR→Ad(IR),不是 MDR→IR(整条指令会被破坏);间址周期不修改 PC。
1)非访存指令(课件 p.470)
| 指令 | 功能 | 微操作 |
|---|---|---|
| CLA | 清 A | 0 → ACC |
| COM | 取反 | ACC̄ → ACC |
| SHR | 算术右移 | L(ACC) → R(ACC),ACC₀ → ACC₀(符号位不变) |
| CSL | 循环左移 | R(ACC) → L(ACC),ACC₀ → ACCₙ(最高位移入最低位) |
| STP | 停机 | 0 → G(运行标志 G 清 0) |
2)访存指令(课件 p.471–472)
| 指令 | 微操作序列 |
|---|---|
| ADD X(加法) | Ad(IR) → MAR;1 → R;M(MAR) → MDR;(ACC) + (MDR) → ACC |
| STA X(存数) | Ad(IR) → MAR;1 → W;ACC → MDR;MDR → M(MAR) |
| LDA X(取数) | Ad(IR) → MAR;1 → R;M(MAR) → MDR;MDR → ACC |
3)转移指令(课件 p.472)
| 指令 | 微操作 |
|---|---|
| JMP X(无条件转) | Ad(IR) → PC |
| BAN X(负则转) | A₀·Ad(IR) + Ā₀·(PC) → PC |
BAN 的含义:A₀ 为 ACC 的符号位。A₀=1(负)时把 Ad(IR) 送 PC 实现转移;A₀=0 时 Ā₀=1,(PC) 送回 PC,即顺序执行。该式用一个逻辑表达式统一了"转"与"不转"两种情况(课件 p.472)。
易错警示: - SHR 是算术右移,符号位 ACC₀ 保持不变;CSL 是循环左移,移出的 ACC₀ 进入 ACCₙ,两者不要混。 - STP 清的是运行标志 G,不是清 ACC。 - 存数指令发的是写命令 1→W,且数据流向是 ACC→MDR→M(MAR),与取数相反。
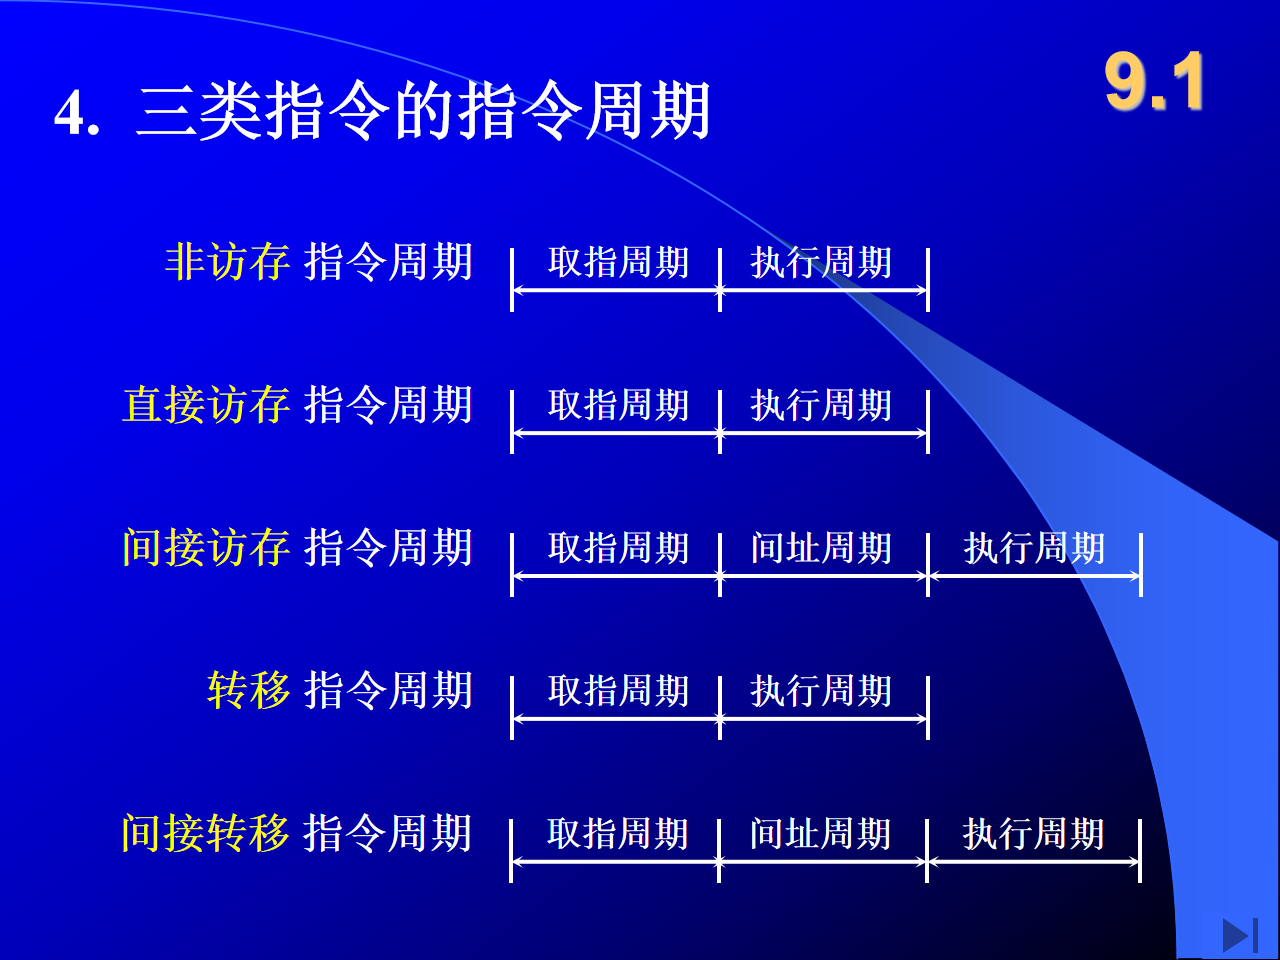
三类(五种)指令的指令周期(课件 p.473)
| 指令类型 | 指令周期组成 |
|---|---|
| 非访存指令 | 取指周期 + 执行周期 |
| 直接访存指令 | 取指周期 + 执行周期 |
| 间接访存指令 | 取指周期 + 间址周期 + 执行周期 |
| 转移指令 | 取指周期 + 执行周期 |
| 间接转移指令 | 取指周期 + 间址周期 + 执行周期 |
中断周期(课件 p.474):中断周期由硬件自动完成,任务是保存断点、引出中断服务程序。课件给出两种保存断点方案:
| 步骤 | 方案一:断点存入"0"地址 | 方案二:断点进栈 |
|---|---|---|
| 1 | 0 → MAR | (SP) − 1 → MAR |
| 2 | 1 → W | 1 → W |
| 3 | PC → MDR | PC → MDR |
| 4 | MDR → M(MAR) | MDR → M(MAR) |
| 5 | 中断识别程序入口地址 M → PC | 中断识别程序入口地址 M → PC |
| 6 | 0 → EINT(置"0") | 0 → EINT(置"0") |
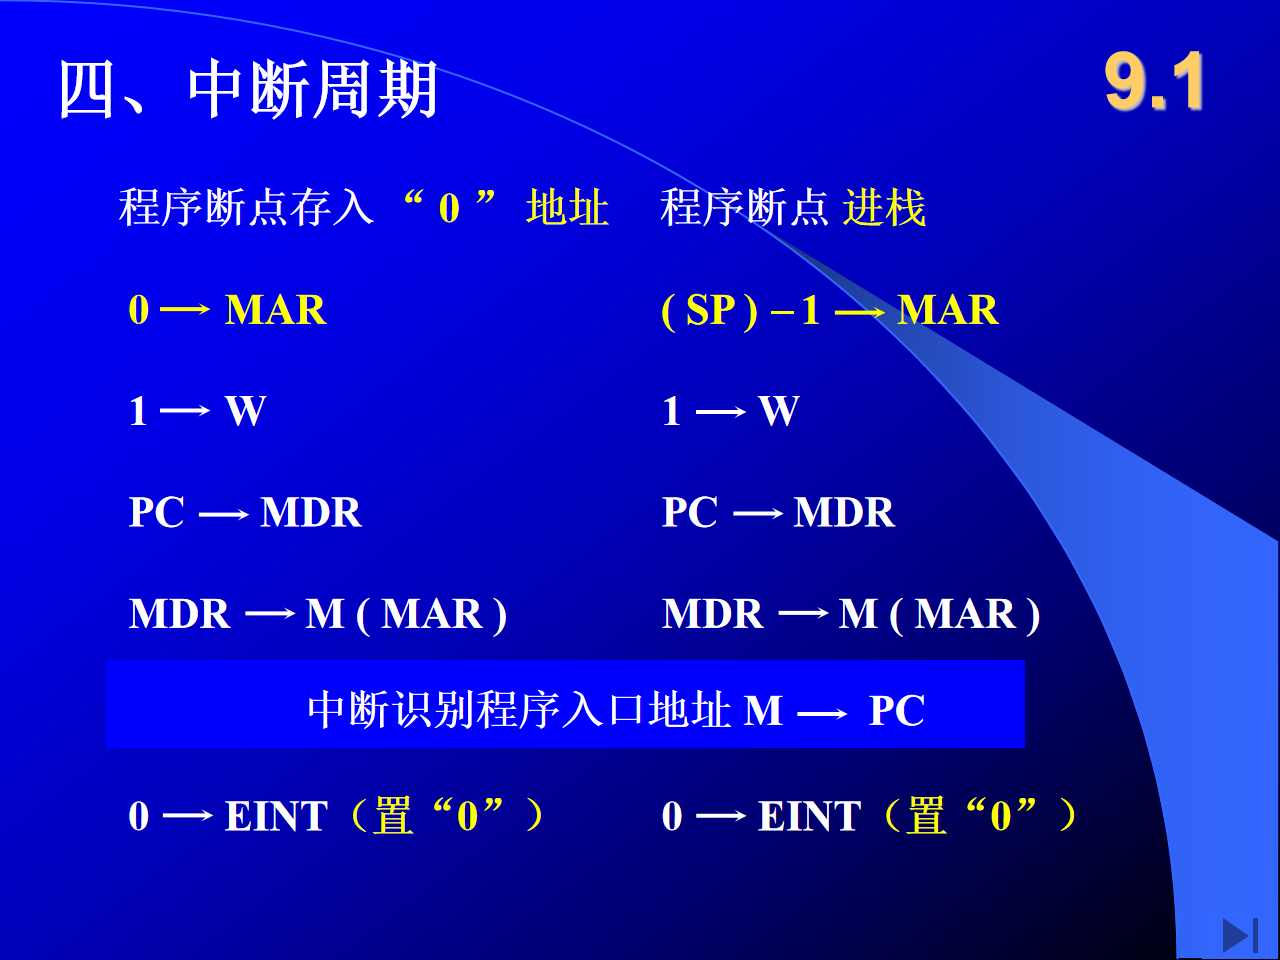
要点: - 断点就是被中断程序的下一条指令地址,即当前 PC 的内容,故保存断点 = 把 PC 写入存储器(课件 p.474)。 - 0→EINT 是关中断(中断允许触发器清 0),保证保存断点和转入口的过程不被再次打断(课件 p.474)。 - 进栈方案用 (SP)−1 作为栈顶地址送 MAR(课件 p.474 原图如此)。
易错警示:中断周期不是执行周期的一部分,它是独立的工作周期;"M→PC"送的是中断识别程序入口地址,不是断点。
外特性框图(课件 p.475):CU 的输入有指令寄存器、标志、时钟以及来自系统总线的控制信号;输出有 CPU 内部的控制信号和到系统总线的控制信号。
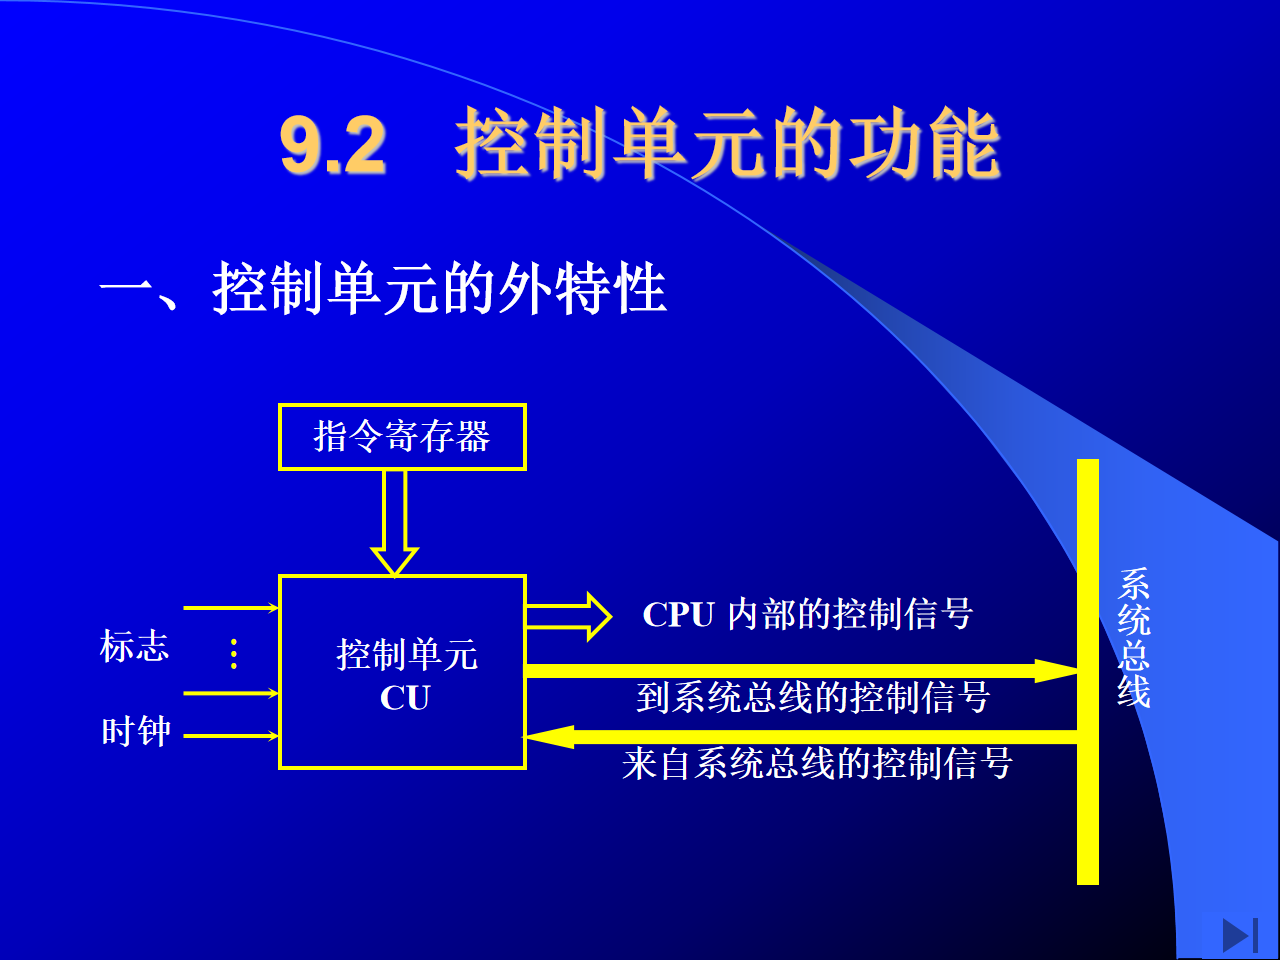
1)输入信号(课件 p.476)
| 输入 | 作用 |
|---|---|
| 时钟 | CU 受时钟控制;一个时钟脉冲发一个操作命令或一组需同时执行的操作命令 |
| 指令寄存器 | OP(IR) → CU,控制信号与操作码有关 |
| 标志 | CU 受标志控制(如条件转移依据符号位等) |
| 外来信号 | 如 INTR(中断请求)、HRQ(总线请求) |
| 来自系统总线的控制信号 | 外部件对 CPU 的控制/应答(课件 p.475 框图) |
2)输出信号(课件 p.477)
| 类别 | 信号举例 |
|---|---|
| CPU 内的各种控制信号 | Ri → Rj;(PC) + 1 → PC;ALU 的 +、-、与、或 …… |
| 送至控制总线的信号 | MREQ̄(访存控制信号)、IO/M̄(访 IO/存储器控制信号)、RD̄(读命令)、WR̄(写命令)、INTA(中断响应信号)、HLDA(总线响应信号) |
要点:带横线的信号(MREQ̄、IO/M̄、RD̄、WR̄)为低电平有效;INTA、HLDA 在课件中不带横线(课件 p.477)。
易错警示:INTR、HRQ 是 CU 的输入(外来请求),INTA、HLDA 才是 CU 的输出(响应),方向不要记反。
ADD @X 为间接寻址加法指令,完整经历取指、间址、执行三个周期。课件用两种数据通路结构对比控制信号的发出方式。
方案一:不采用 CPU 内部总线(课件 p.478–480):各寄存器之间用专用连线,控制信号 C0–C8 直接开闭连线上的门。
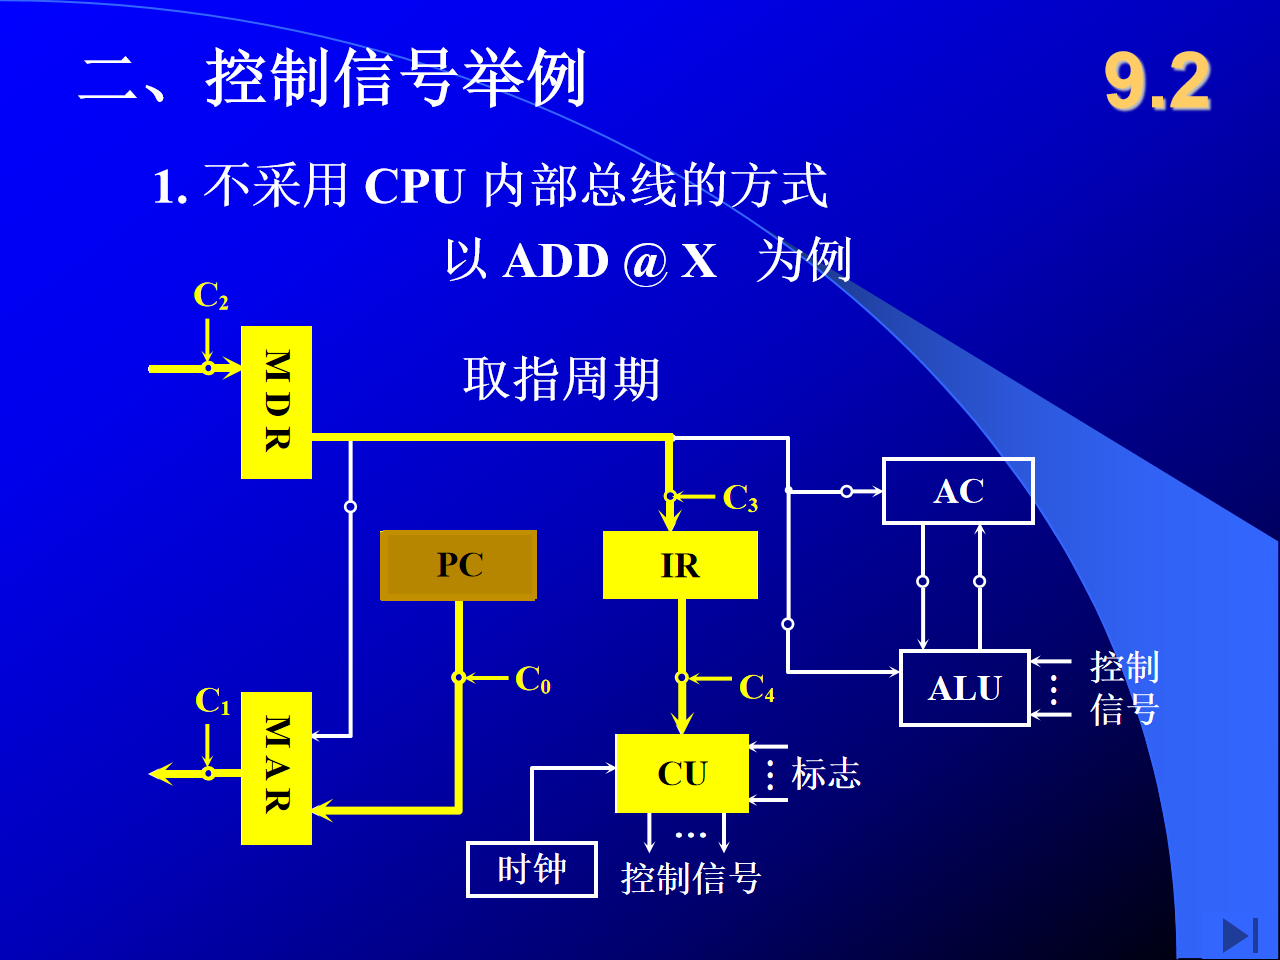
| 周期 | 微操作 | 控制信号 |
|---|---|---|
| 取指 | PC → MAR | C0 |
| 取指 | MAR → 地址线 | C1 |
| 取指 | 数据线 → MDR(配合 1→R) | C2 |
| 取指 | MDR → IR | C3 |
| 取指 | OP(IR) → CU | C4 |
| 间址 | Ad(IR) → MAR(顶部传送线上的地址送 MAR) | C5 |
| 间址 | MAR → 地址线、1→R、数据线 → MDR | C1、C2 |
| 间址 | MDR → Ad(IR) | C3 |
| 执行 | MDR → MAR(有效地址)、MAR → 地址线 | C5、C1 |
| 执行 | 1→R、数据线 → MDR | C2 |
| 执行 | MDR → ALU | C7 |
| 执行 | AC → ALU | C6 |
| 执行 | ALU → AC(相加结果回送) | C8 |
方案二:采用 CPU 内部总线(课件 p.481–483):所有寄存器挂在一组内部总线上,每个寄存器有"送总线"门(下标 o,如 PCo、MDRo、ACo、Zo)和"接总线"门(下标 i,如 MARi、IRi、Yi、ACi)。同一节拍内只能有一个寄存器向总线送数。
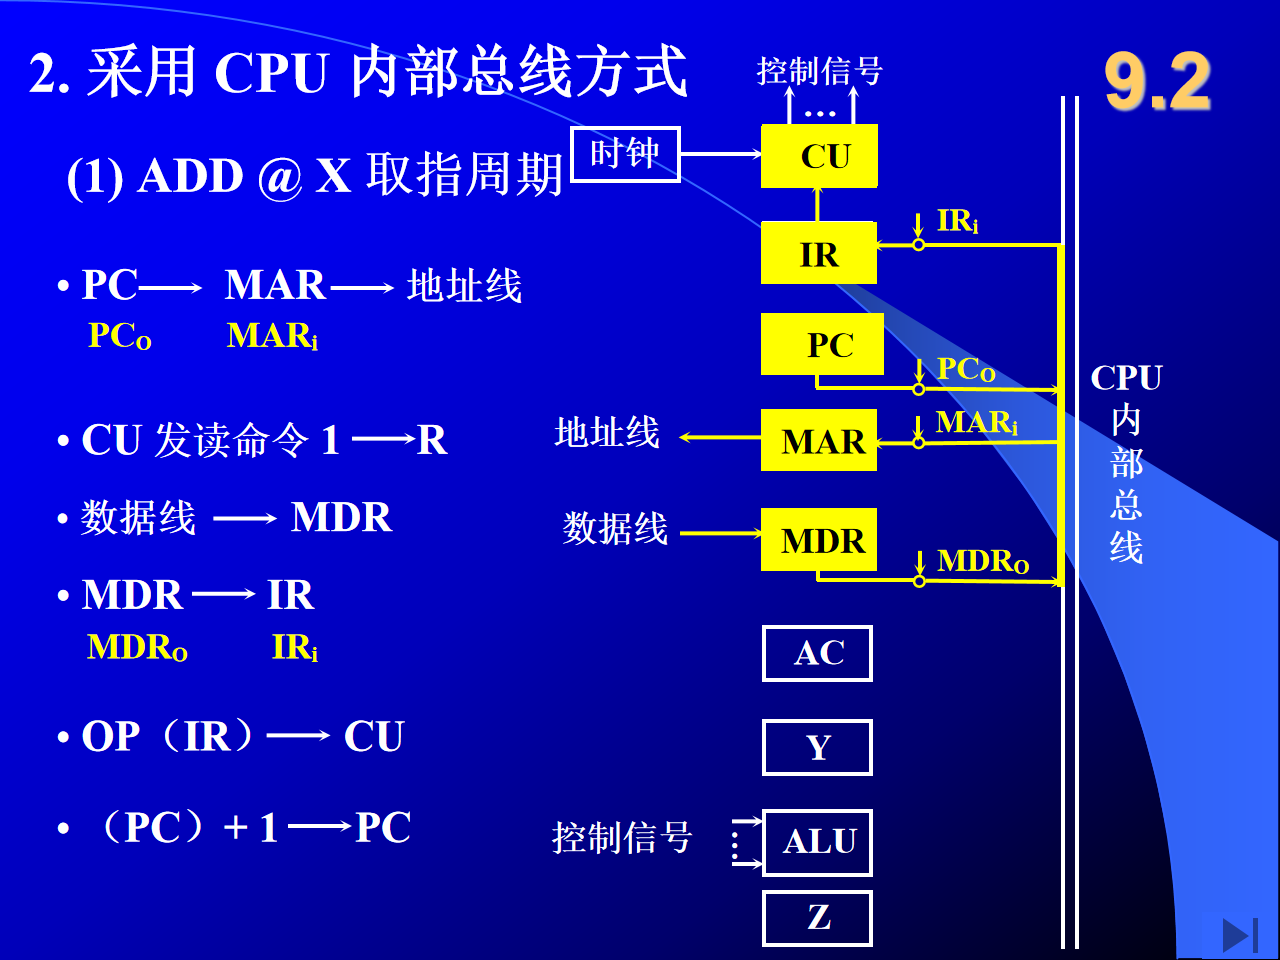
| 周期 | 微操作 | 门信号 |
|---|---|---|
| 取指 | PC → MAR → 地址线 | PCo、MARi |
| 取指 | CU 发读命令 1→R;数据线 → MDR | — |
| 取指 | MDR → IR | MDRo、IRi |
| 取指 | OP(IR) → CU;(PC)+1 → PC | — |
| 间址 | 形式地址 Ad(IR) → MAR | IR 地址字段送总线门、MARi |
| 间址 | 1→R;数据线 → MDR | — |
| 间址 | MDR → Ad(IR)(有效地址回送地址字段) | MDRo、IRi |
| 执行 | MDR → MAR → 地址线 | MDRo、MARi |
| 执行 | 1→R;数据线 → MDR | — |
| 执行 | MDR → Y → ALU | MDRo、Yi |
| 执行 | AC → ALU | ACo、ALUi |
| 执行 | (AC) + (Y) → Z | ALU 运算控制信号 |
| 执行 | Z → AC | Zo、ACi |
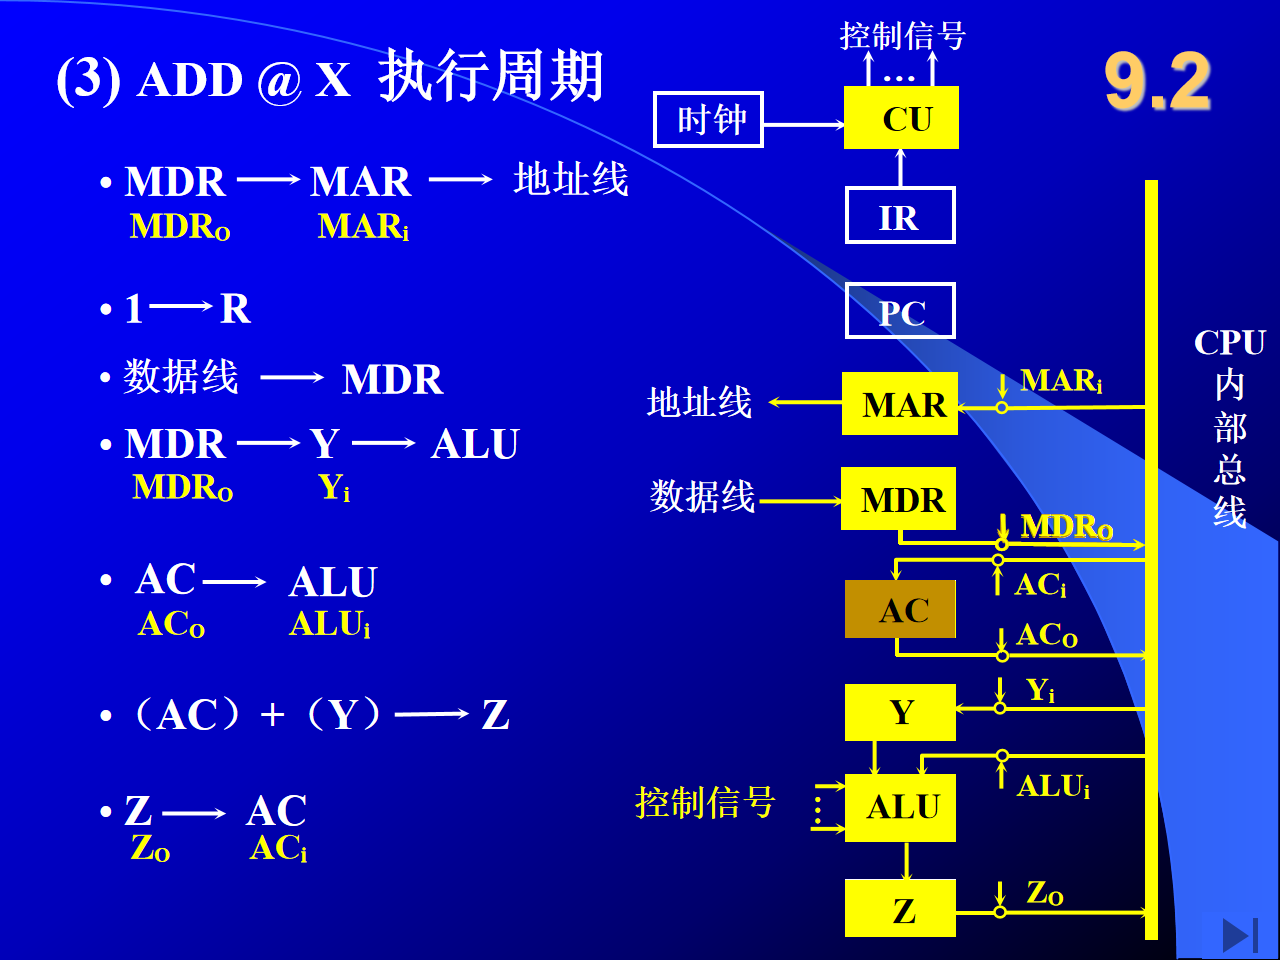
要点: - 单总线结构下"MDR→Y"与"AC→ALU"不能同一节拍完成(都要占用总线送数),必须分拍;这是总线结构省连线、费时间的代价(补充常识)。 - 执行周期开始时有效地址已在 MDR 中(间址周期读出的内容),故用 MDR→MAR 而不是 Ad(IR)→MAR(课件 p.483)。 - 课件 p.482 图中 IR 向总线送数的门仍标注为 IRi(与接收门同名),且该页保留了"MDR→MAR→地址线""MDR→IR"等字样。课件原文如此,存疑:送数门应为 IR 输出门(IRo),间址周期微操作应以 p.469 序列(Ad(IR)→MAR;1→R;M(MAR)→MDR;MDR→Ad(IR))为准。
易错警示:o = out(送总线)、i = in(接总线);写微操作序列时"谁送谁收"必须配成一对门信号,漏写接收门或送数门都扣分。
1)机器周期(课件 p.484) - 概念:所有指令执行过程中的一个基准时间。 - 确定机器周期需考虑的因素:每条指令的执行步骤;每一步骤所需的时间。 - 基准时间的确定:以完成最复杂指令功能的时间为准;以访问一次存储器的时间为基准。 - 重要结论:若指令字长 = 存储字长,则取指周期 = 机器周期(课件 p.484)。
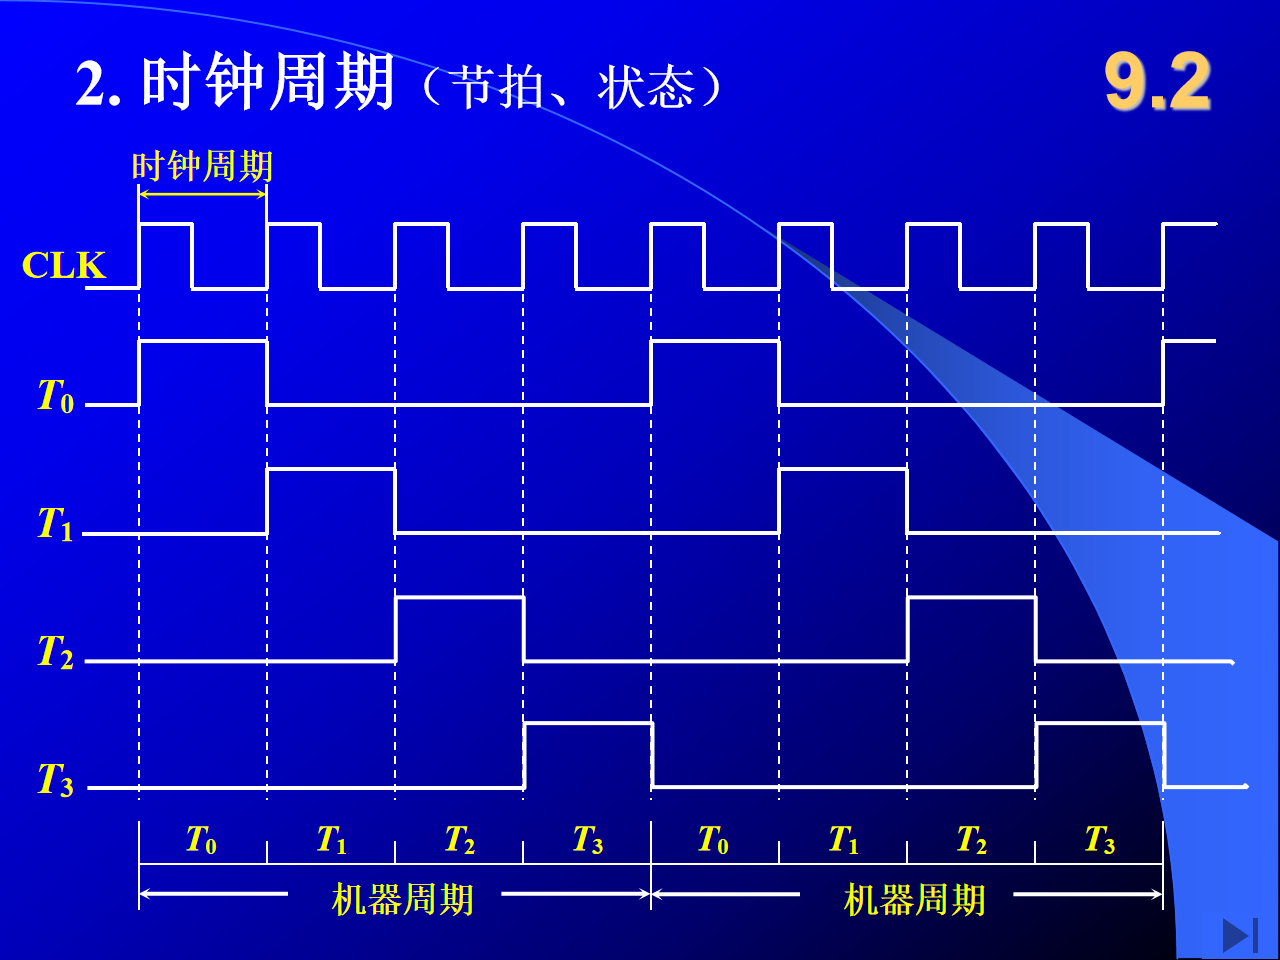
2)时钟周期(节拍、状态)(课件 p.485–486) - 一个机器周期内可完成若干个微操作,每个微操作需一定时间。 - 将一个机器周期分成若干个时间相等的时间段,称为节拍、状态、时钟周期。 - 时钟周期是控制计算机操作的最小单位时间;用时钟周期控制产生一个或几个微操作命令(课件 p.485)。
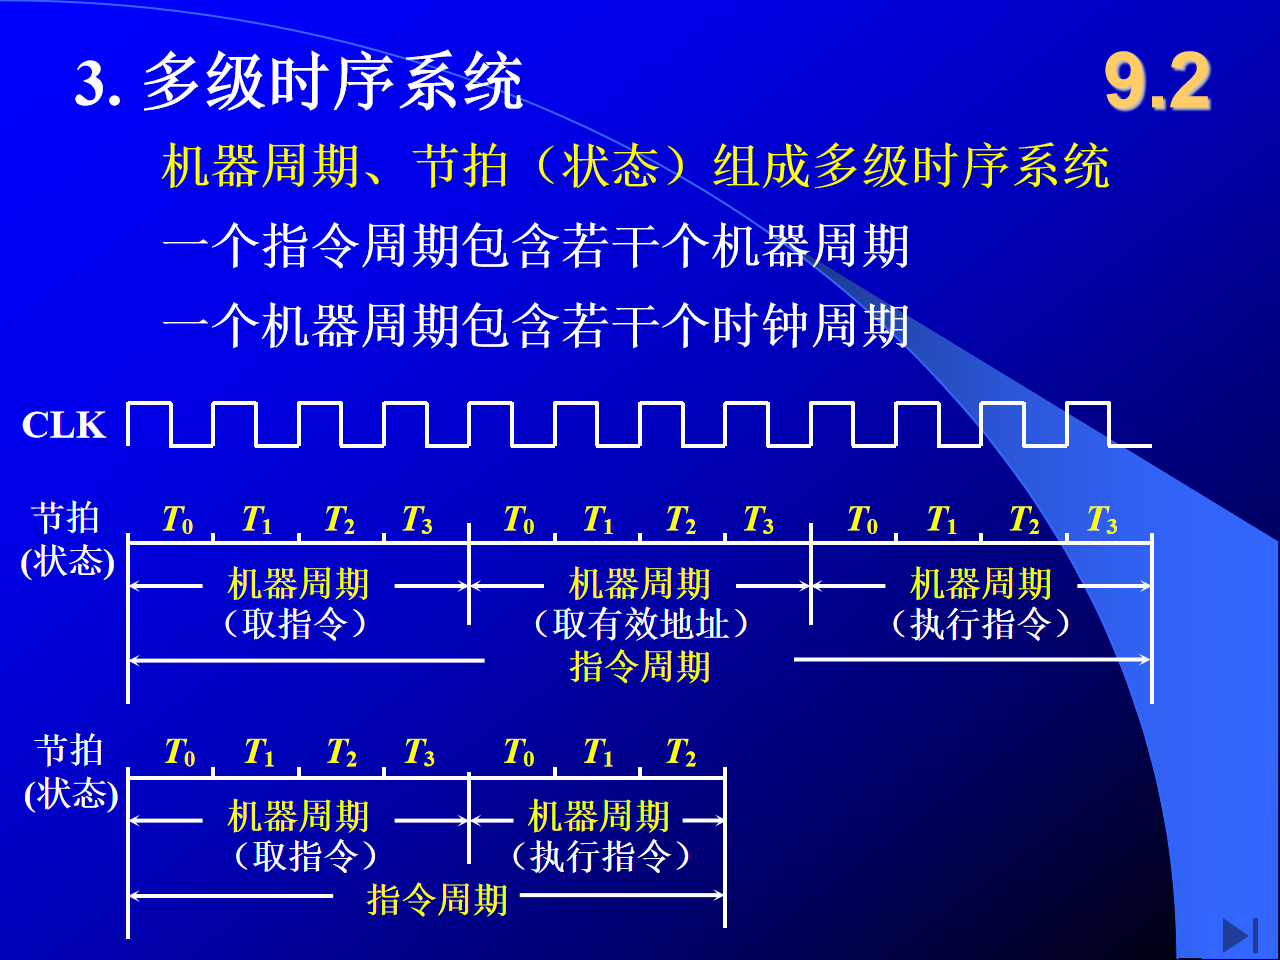
3)多级时序系统(课件 p.487) - 机器周期、节拍(状态)组成多级时序系统。 - 一个指令周期包含若干个机器周期;一个机器周期包含若干个时钟周期。 - 课件示例:间接访存指令 = 3 个机器周期(取指令、取有效地址、执行指令),每周期 4 拍 T0–T3;直接访存指令 = 2 个机器周期(4 拍 + 3 拍)。
层次关系(必背)
指令周期 ⊃ 机器周期 ⊃ 时钟周期(节拍、状态)
指令周期:取出并执行一条指令的时间
机器周期:基准时间(常以访存一次时间为基准)
时钟周期:最小单位时间 = 主频的倒数
易错警示:机器周期不是"执行一条指令的时间"(那是指令周期);节拍数在不同机器周期中可以不等(见第9节不定长方案),但每个节拍宽度相等。
课件结论(课件 p.488): - 机器的主频 f 越快,机器的速度也越快。 - 在机器周期所含时钟周期数相同的前提下,两机平均指令执行速度之比等于两机主频之比:
MIPS₁ / MIPS₂ = f₁ / f₂
计算用展开式(补充常识,由课件层次关系直接推出):
时钟周期 T = 1 / f
指令执行时间 = 指令含机器周期数 × 机器周期含节拍数 × T
MIPS = f(MHz) / 每条指令所含时钟周期数
易错警示:MIPS 之比 = 主频之比有前提(机器周期所含时钟周期数相同,且指令系统/平均机器周期数可比)。主频高而每指令拍数多,速度未必快——这是计算题最爱设的陷阱。
定义:控制方式是产生不同微操作命令序列所用的时序控制方式(课件 p.489)。
1)同步控制方式:任一微操作均由统一基准时标的时序信号控制(课件 p.489)。三种实现方案:
| 方案 | 特点 | 课件页 |
|---|---|---|
| (1) 定长的机器周期 | 以最长的微操作序列和最繁的微操作作为标准;机器周期内节拍数相同 | p.489 |
| (2) 不定长的机器周期 | 机器周期内节拍数不等;短周期可省去多余节拍,必要时用延长节拍 T 扩展 | p.490 |
| (3) 中央控制和局部控制相结合 | 大部分操作用中央控制节拍;少数复杂操作用局部控制节拍 T*;局部控制的节拍宽度与中央控制的节拍宽度一致 | p.491 |
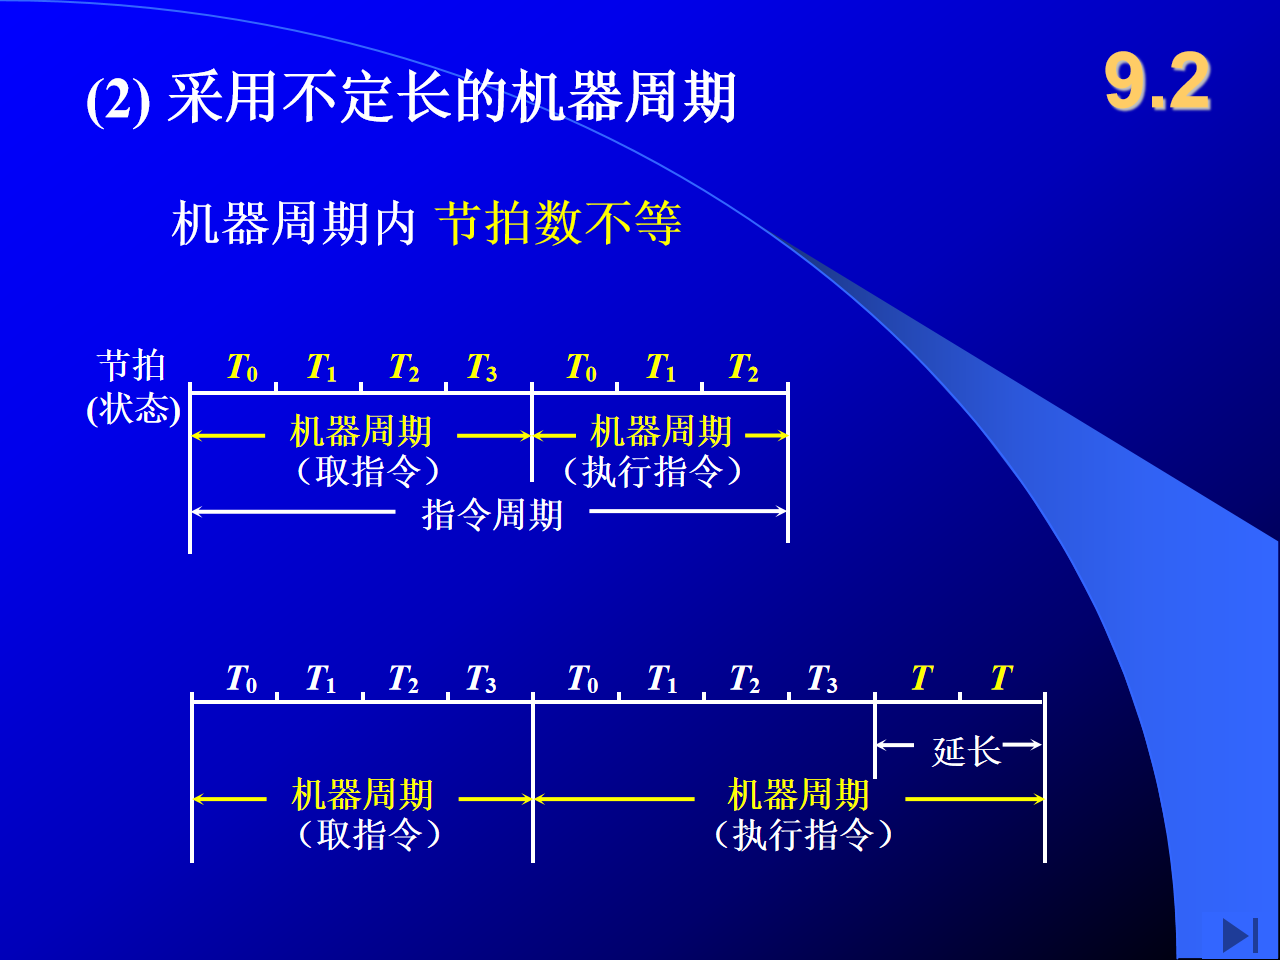
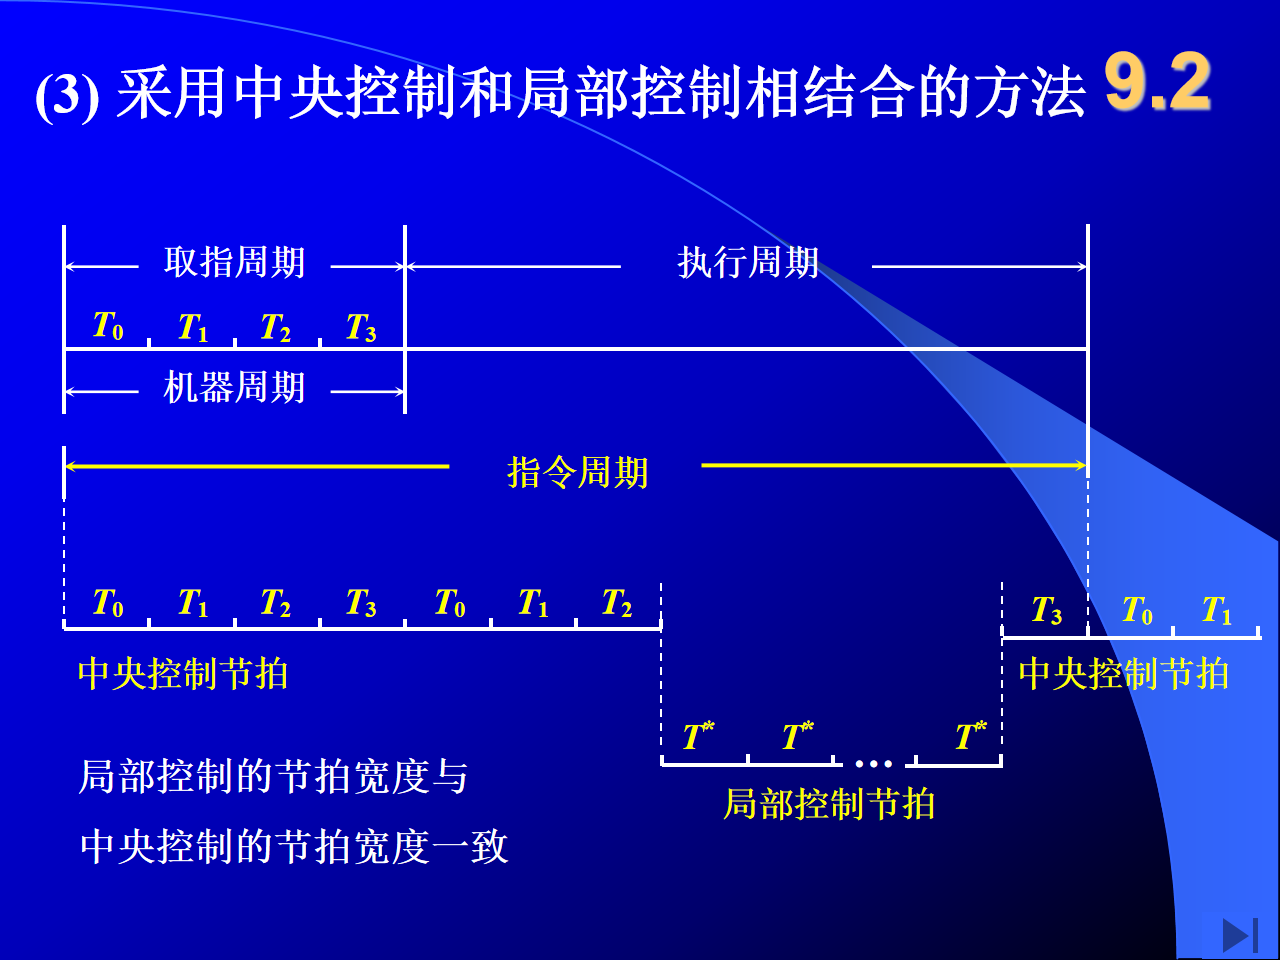
2)异步控制方式:无基准时标信号,无固定的周期节拍和严格的时钟同步,采用应答方式(握手)(课件 p.492)。
3)联合控制方式:同步与异步相结合(课件 p.492)。
4)人工控制方式:(1) Reset;(2) 连续和单条指令执行转换开关;(3) 符合停机开关(课件 p.492)。
四种控制方式对比表
| 方式 | 有无统一时标 | 节拍/周期 | 典型手段 |
|---|---|---|---|
| 同步 | 有 | 固定或按方案变化 | 统一时钟、定长/不定长/中央+局部 |
| 异步 | 无 | 无固定周期节拍 | 应答(握手) |
| 联合 | 部分有 | 同步为主、异步为辅 | 同步+异步结合 |
| 人工 | 由人决定 | 单条/连续 | Reset、单条开关、符合停机开关 |
易错警示:不定长机器周期仍属同步控制(仍有统一基准时标),不要因"节拍数不等"误判为异步;异步的标志是"无基准时标 + 应答方式"。
1)8085 的组成(课件 p.493)
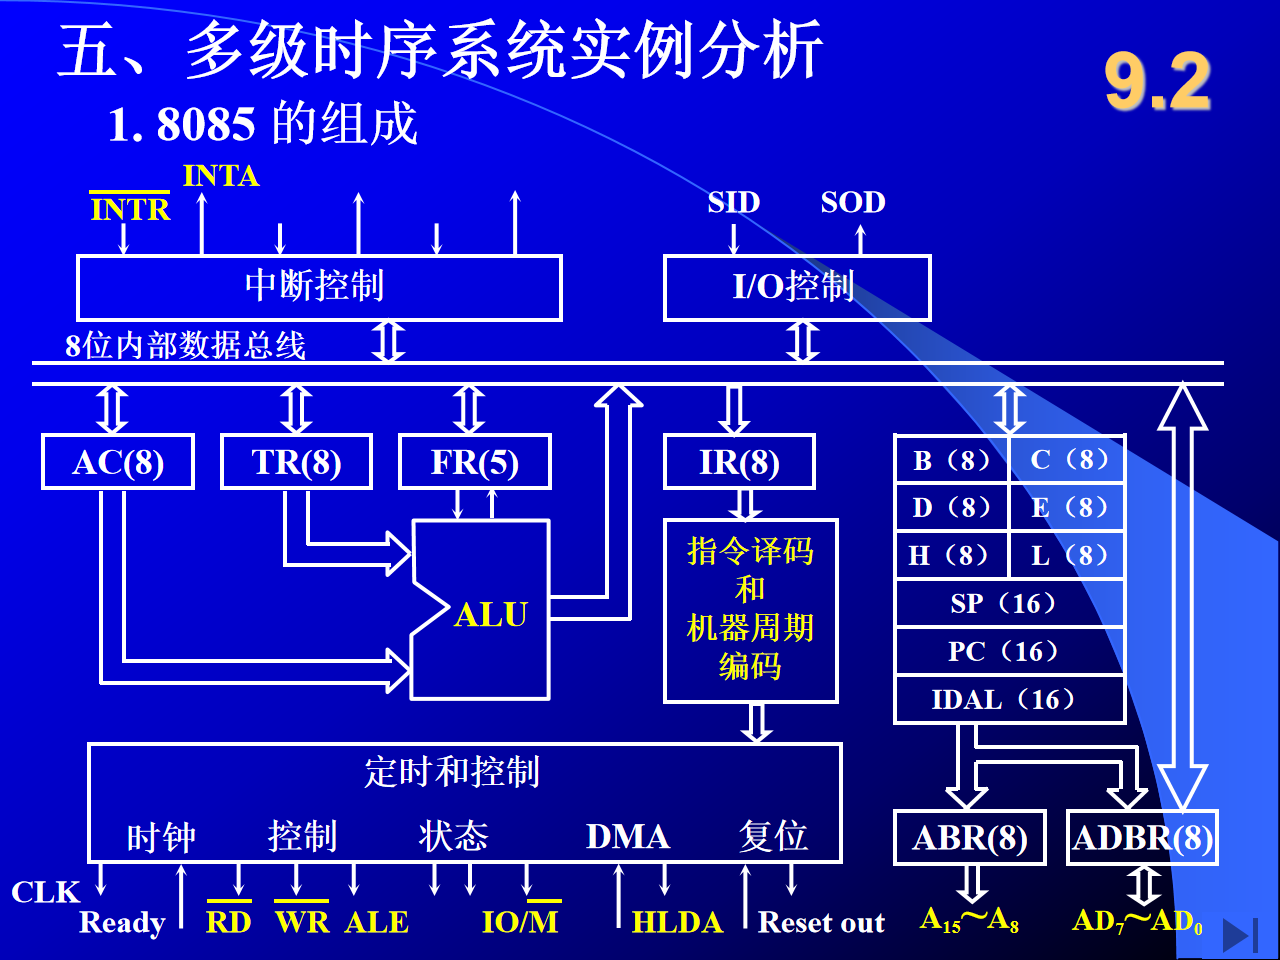
| 部件 | 位数/说明 |
|---|---|
| AC(累加器)、TR(暂存器)、IR(指令寄存器) | 各 8 位 |
| FR(标志寄存器) | 5 位 |
| B、C、D、E、H、L 通用寄存器 | 各 8 位 |
| SP、PC、IDAL(增量/减量地址锁存器) | 各 16 位 |
| ABR(地址缓冲寄存器)、ADBR(地址/数据缓冲寄存器) | 各 8 位 |
| 内部数据总线 | 8 位 |
| 指令译码和机器周期编码、定时和控制、中断控制、I/O 控制 | 控制部件 |
对外信号:CLK、Ready、RD̄、WR̄、ALE、IO/M̄、HLDA、Reset out、INTR、INTA、SID、SOD、A15~A8、AD7~AD0(课件 p.493)。
2)8085 的外部引脚(40 脚)(课件 p.494–495)
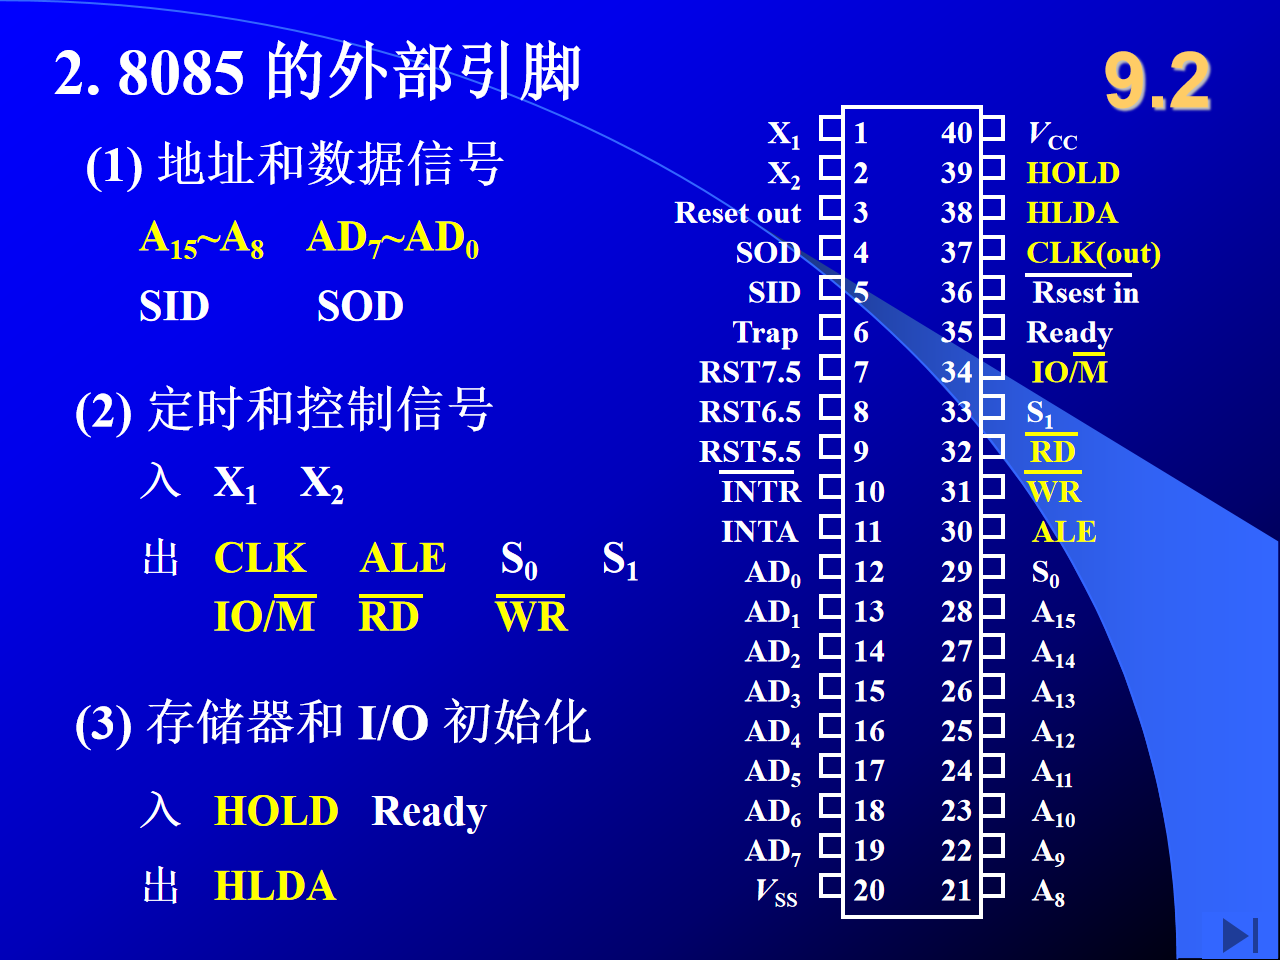
| 分类 | 信号 | 方向 |
|---|---|---|
| 地址和数据 | A15~A8(高 8 位地址);AD7~AD0(低 8 位地址/数据复用) | 出/双向 |
| 串行数据 | SID(串行输入)、SOD(串行输出) | 入/出 |
| 定时和控制 | X1、X2(时钟输入);CLK(out)、ALE、S0、S1、IO/M̄、RD̄、WR̄ | 入/出 |
| 存储器和 I/O 初始化 | HOLD、Ready(入);HLDA(出) | 入/出 |
| 中断 | INTR(入)、INTA(出)、Trap(重新启动中断)、RST7.5、RST6.5、RST5.5 | 入/出 |
| CPU 初始化 | Reset in(入)、Reset out(出) | 入/出 |
| 电源和地 | VCC = +5 V、VSS = 地 | — |
引脚号对照(课件 p.494 原图):1 X1、2 X2、3 Reset out、4 SOD、5 SID、6 Trap、7 RST7.5、8 RST6.5、9 RST5.5、10 INTR、11 INTA、12–19 AD0–AD7、20 VSS、21–28 A8–A15、29 S0、30 ALE、31 WR̄、32 RD̄、33 S1、34 IO/M̄、35 Ready、36 Reset in、37 CLK(out)、38 HLDA、39 HOLD、40 VCC。课件引脚图中 pin36 印作"Rsest in",课件原文如此,存疑:应为 Reset in 的排版笔误。
要点:AD7~AD0 分时复用——每个机器周期的 T1 节拍由 ALE 脉冲把低 8 位地址锁存到外部锁存器,其余节拍传数据(课件 p.496 时序可见 ALE 只在 T1 出现)。
3)机器周期、节拍与控制信号的关系:I/O 写(输出指令)实例(课件 p.496–497)
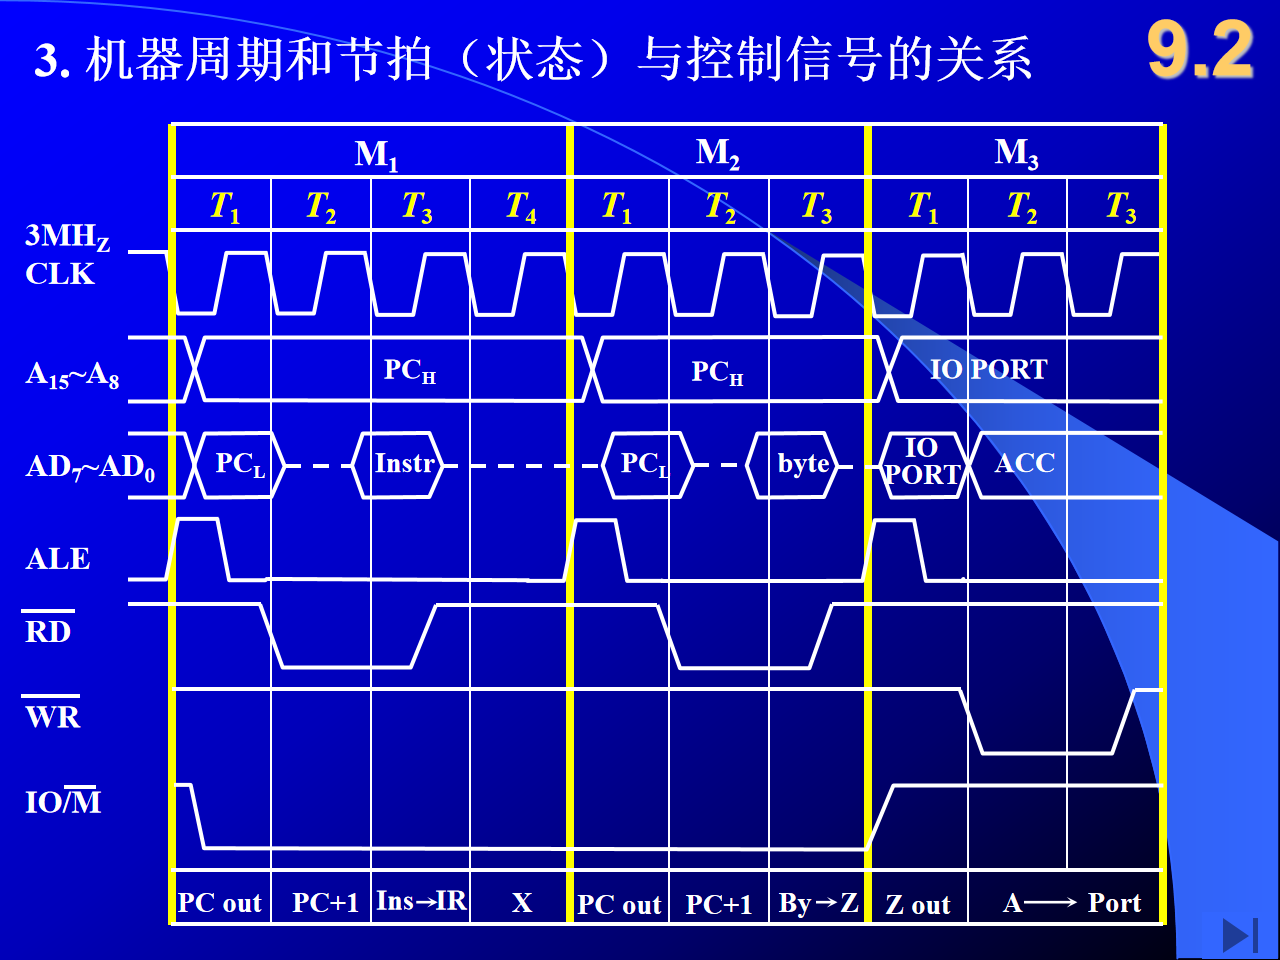
| 机器周期 | 功能(课件 p.497) | 节拍与操作 | 关键信号 |
|---|---|---|---|
| M1(T1–T4) | 取指令操作码 | T1:PC out(PCH 上 A15~A8、PCL 上 AD7~AD0,ALE 锁存);T2:PC+1,RD̄ 有效;T3:Ins→IR(操作码上数据线);T4:X(译码) | IO/M̄=0,RD̄ 低 |
| M2(T1–T3) | 取设备地址 | T1:PC out(PCH/PCL,ALE);T2:PC+1,RD̄ 有效;T3:By→Z(读出的端口地址字节送暂存器 Z) | IO/M̄=0,RD̄ 低 |
| M3(T1–T3) | 执行:ACC 内容写入设备 | T1:Z out(IO PORT 上地址总线);T2–T3:A→Port(ACC 上 AD7~AD0,WR̄ 有效) | IO/M̄=1,WR̄ 低 |
小结结论(课件 p.497):每个控制信号在指定机器周期的指定节拍 T 时刻发出。这正体现了 CU 的功能 = 操作码 + 时序 → 微操作命令序列。
易错警示:M1、M2 是访存(IO/M̄=0),M3 才是访 I/O(IO/M̄=1);WR̄ 只在 M3 的 T2–T3 有效,RD̄ 只在 M1、M2 的 T2–T3 有效;ALE 每个机器周期只在 T1 出现一次。
例1(微操作序列 + 总线控制信号,综合) 写出单总线结构下 ADD @X 执行周期的微操作序列,并配上门控制信号。
解析步骤: 1. 明确执行周期起点:间址周期已把有效地址读入 MDR(课件 p.482–483),故第一步用 MDR 送地址。 2. 访存取操作数:MDR→MAR→地址线(MDRo、MARi);1→R;数据线→MDR。 3. 操作数送 ALU 暂存器 Y:MDR→Y(MDRo、Yi)。注意此拍总线被 MDR 占用。 4. 累加器送 ALU:AC→ALU(ACo、ALUi)。必须另起一拍,因为单总线一拍只能一个送数源。 5. 相加:(AC)+(Y)→Z(ALU 运算控制信号)。 6. 结果回送:Z→AC(Zo、ACi)。 结论:共 6 步微操作、占用多个节拍;评分点在"MDRo/MARi、MDRo/Yi、ACo/ALUi、Zo/ACi 成对出现"和"Y 与 AC 分拍送数"。
例2(时序计算) 某机主频 500 MHz,每个机器周期含 5 个时钟周期,平均每条指令含 2 个机器周期。求时钟周期、平均指令执行时间和 MIPS。
解析步骤: 1. T = 1/f = 1/(500×10⁶ Hz) = 2×10⁻⁹ s = 2 ns。 2. 机器周期 = 5×T = 10 ns。 3. 指令执行时间 = 2×10 ns = 20 ns。 4. MIPS = 1/(20×10⁻⁹ s) /10⁶ = 50,即 50 MIPS;或用 MIPS = f(MHz)/每指令时钟周期数 = 500/10 = 50。 结论:2 ns、20 ns、50 MIPS。
例3(8085 时序读图) 读课件 p.496 时序图,回答:输出指令的 WR̄ 在哪个机器周期哪些节拍有效?M2 周期 T3 完成什么操作?IO/M̄ 在 M3 为何电平?
解析步骤: 1. 输出指令 = M1 取操作码 + M2 取设备地址 + M3 写端口(课件 p.497)。 2. 写操作只发生在 M3:图中 WR̄ 在 M3 的 T2–T3 为低,故 WR̄ 于 M3 的 T2、T3 有效。 3. M2 的 T3 标注 By→Z:把读到的端口地址字节送暂存器 Z,供 M3 的 T1 由 Z out 送上地址总线。 4. M3 访问 I/O 端口,故 IO/M̄=1(高电平);M1、M2 访存为 0。 结论:WR̄ 在 M3 的 T2–T3 有效;M2-T3 为 By→Z;M3 期间 IO/M̄=1。
微操作序列速查
| 周期/指令 | 序列 |
|---|---|
| 取指 | PC→MAR→地址线;1→R;M(MAR)→MDR;MDR→IR;OP(IR)→CU;(PC)+1→PC |
| 间址 | Ad(IR)→MAR;1→R;M(MAR)→MDR;MDR→Ad(IR) |
| 中断(存0地址) | 0→MAR;1→W;PC→MDR;MDR→M(MAR);M→PC;0→EINT |
| 中断(进栈) | (SP)−1→MAR;1→W;PC→MDR;MDR→M(MAR);M→PC;0→EINT |
| ADD X | Ad(IR)→MAR;1→R;M(MAR)→MDR;(ACC)+(MDR)→ACC |
| STA X | Ad(IR)→MAR;1→W;ACC→MDR;MDR→M(MAR) |
| LDA X | Ad(IR)→MAR;1→R;M(MAR)→MDR;MDR→ACC |
| JMP X / BAN X | Ad(IR)→PC / A₀·Ad(IR)+Ā₀·(PC)→PC |
CU 输入输出速查:输入 = 时钟、OP(IR)、标志、外来信号(INTR、HRQ)、来自系统总线的控制信号;输出 = CPU 内部控制信号(Ri→Rj、(PC)+1→PC、ALU 操作)+ 控制总线信号(MREQ̄、IO/M̄、RD̄、WR̄、INTA、HLDA)。
时序与速度公式
指令周期 ⊃ 机器周期 ⊃ 时钟周期(节拍、状态)
T = 1/f;指令字长=存储字长 ⇒ 取指周期=机器周期
MIPS₁/MIPS₂ = f₁/f₂(前提:机器周期所含时钟周期数相同)
指令执行时间 = 机器周期数/指令 × 节拍数/机器周期 × T
控制方式速查:同步(统一时标:定长/不定长/中央+局部);异步(无时标、应答);联合(同步+异步);人工(Reset、连续/单条开关、符合停机开关)。
8085 速查:8 位内部总线;AC/TR/IR 8 位、FR 5 位、SP/PC/IDAL 16 位;AD7~AD0 复用、T1 用 ALE 锁存;IO/M̄=1 访 I/O;RD̄/WR̄ 低有效;HOLD 入/HLDA 出;INTR 入/INTA 出;VCC=+5V;输出指令 = M1 取操作码(4拍) + M2 取设备地址(3拍) + M3 写端口(3拍)。